


【SOTIF公开课回顾(一)】SOTIF标准及相关标准的历史与概念
【SOTIF公开课回顾(一)】SOTIF标准及相关标准的历史与概念
预期功能安全技术(SOTIF)是自动驾驶汽车安全落地的关键保障,它确保了自动驾驶系统在各种正常操作下安全执行其预期功能,以提高系统的安全性和可靠性。SOTIF涵盖了复杂场景理解、决策系统合理性与可靠性,及高风险情况处理等,使自动驾驶技术可真正应用于实际交通环境中,推动其商业化与大规模应用。传统的功能安全标准ISO 26262主要关注因系统失效导致的安全风险,但随着自动驾驶系统的普及,即使系统按设计运行,也可能因功能不足或性能局限和人为误用而引发风险。因此,国际标准化组织(ISO)于2016年启动了SOTIF标准的制定工作,旨在补充ISO 26262,解决由非系统/硬件/软件的随机失效引起的安全风险。
依托在智能驾驶预期功能安全开发测试领域的多年实践经验,IAE智行众维推出SOTIF系列公开课,以“建立SOTIF最佳实践和工作框架”为目标,从预期功能安全(SOTIF)标准的历史和概念出发,探讨L2+、L3级及以上自动驾驶系统SOTIF设计的关键方法论;从整车级Use Case的设计出发,说明如何定义触发条件和SOTIF的风险可接受准则,并通过此准则计算出测试里程数。
直播讲师
IAE智行众维 资深首席安全专家
Mr. Pang SungHoon(方成熏)
以下为培训实录
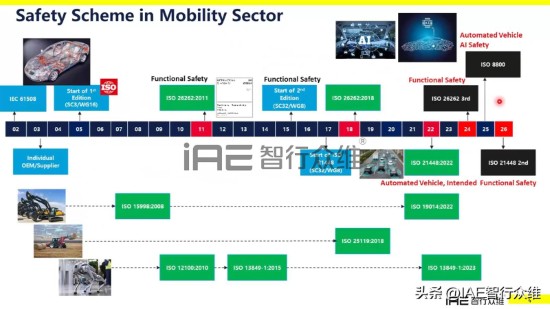
2002年,大家较为熟知的IEC 61508电气和电子部件行业相关标准正式发布;2011年,ISO 26262《道路车辆功能安全》第一版标准正式发布,其第二版已于2018年更新发布,第三版原计划于2024年发出;2022年,ISO 21448预期功能安全标准正式发布,其第二版预计在2026年发布;预计到2025年或2026年,与AI算法安全性相关的ISO 8800标准也将会发布。
除上述标准外,在其他领域也有功能安全相关的标准,例如土木工程、农业,以及机器人领域等。
如果要实现L4及以上级别的自动驾驶,需要结合功能安全第二版、第三版标准,以及SOTIF和AI相关标准中有关L4及以上级别功能的标准要求进行相应的研发和测试工作。
本次介绍主要针对ISO 21448:2022这版展开。
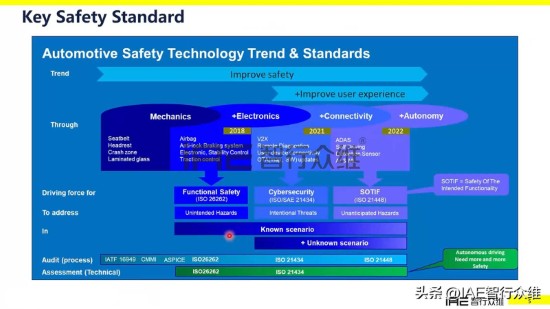
关于上述这些标准的生成,多年前我们主要关注机械和材料方面的问题,例如座椅安全带等,从2018年开始,我们转向关注汽车架构、功能安全方面的问题,如气囊、软硬件部分等;到2021年,与网络安全ISO 21434标准相关的问题开始得到关注,到2022年,随着SOTIF 21448的标准发布,我们逐渐关注于预期功能安全问题。
对于功能安全、网络安全及预期功能安全领域,都关注已知不安全场景,例如对于功能安全要考虑软件/软硬件的随机失效等,并生成相应的安全机制,以提高安全性。而对于网络安全和预期功能安全而言,除了关注已知不安全场景外,还需关注未知不安全场景。
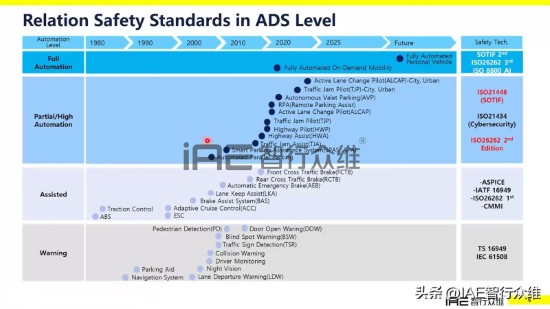
上图展示了根据汽车工程学会(SAE)所定义的自动驾驶等级与相应标准之间的关系:
L0级别,即无自动驾驶,由IEC 61508及TS 16949标准覆盖相关功能;L1级别,辅助驾驶部分,涉及到如AEB等功能,在ISO 26262第一版中覆盖相关功能;L2-L3级别,部分自动驾驶和有条件自动驾驶,涉及到ISO 21448、ISO 21434以及ISO 26262第二版标准;L4及L5级别,高度自动驾驶或完全自动驾驶,需要涉及到SOTIF标准第二版和ISO 26262第二版以及AI算法安全性ISO 8800等相关标准。
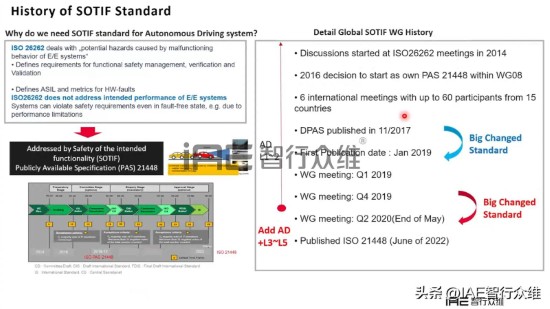
上图是SOTIF标准修订的历史沿革。2014年进行了关于ISO 26262功能安全标准的讨论;2016年决定进行关于ISO 21448标准的讨论并成立相关工作组;从2017年以来,在SOTIF标准开发的过程中,经历了两次重大变化,主要涉及SOTIF关注点。基于市场及OEM客户的需求,2019-2020年在L1、L2级别自动驾驶系统SOTIF的关注点的基础上,增加了关于L3-L5级别自动驾驶的关注点,所以SOTIF开发不仅仅是针对L3级别以上的自动驾驶要关注,对于L1-L2阶段也同样需要关注。
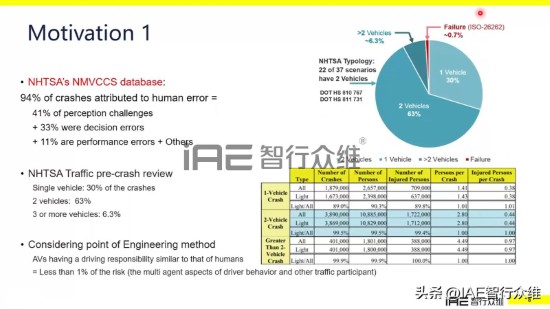
饼图所示的是来自美国国家公路交通安全管理局(NHTSA)的数据,红色部分数据显示的0.7%的事故率是与功能安全相关,其他蓝色部分则均与预期功能安全相关。
在开发自动驾驶系统时,需要将其与人类驾驶行为进行对比。NHTSA的数据表明,94%的事故都是由人类错误引起的,其中,41%是与感知有关,33%来自于决策错误,11%则是与执行及相关层面的错误有关。所以自动驾驶系统SOTIF开发的关键在于通过关注感知、决策、执行各个层面,来帮助提高自动驾驶系统的安全性能。
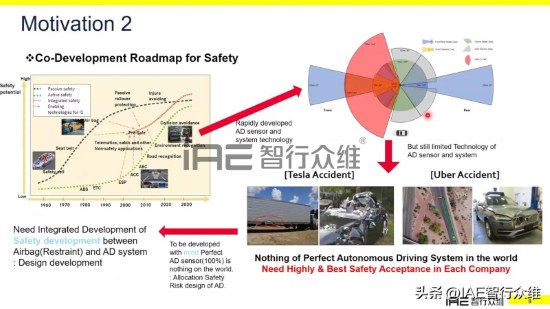
自动驾驶系统的安全性不仅依赖于主动安全系统,还需要持续关注被动安全系统。如上左图所示,黑色虚线代表被动安全,如与安全气囊、座椅安全带等相关;绿色的线代表主动安全,如ACC、ABC等;红色虚线代表的是融合式安全。上图右边所示为传感器架构,目前市场上L2+级别的自动驾驶车辆都布置了大量传感器,如摄像头、毫米波雷达、激光波雷达、超声波雷达等,但在实际应用中,传感器也存在一定的性能局限,这都归属于SOTIF的研究范畴。如特斯拉和Uber等交通事故的案例,均是因为没有关注SOTIF开发而导致的。所以,如想进一步提升自动驾驶的安全性,首先要考虑SOTIF开发。
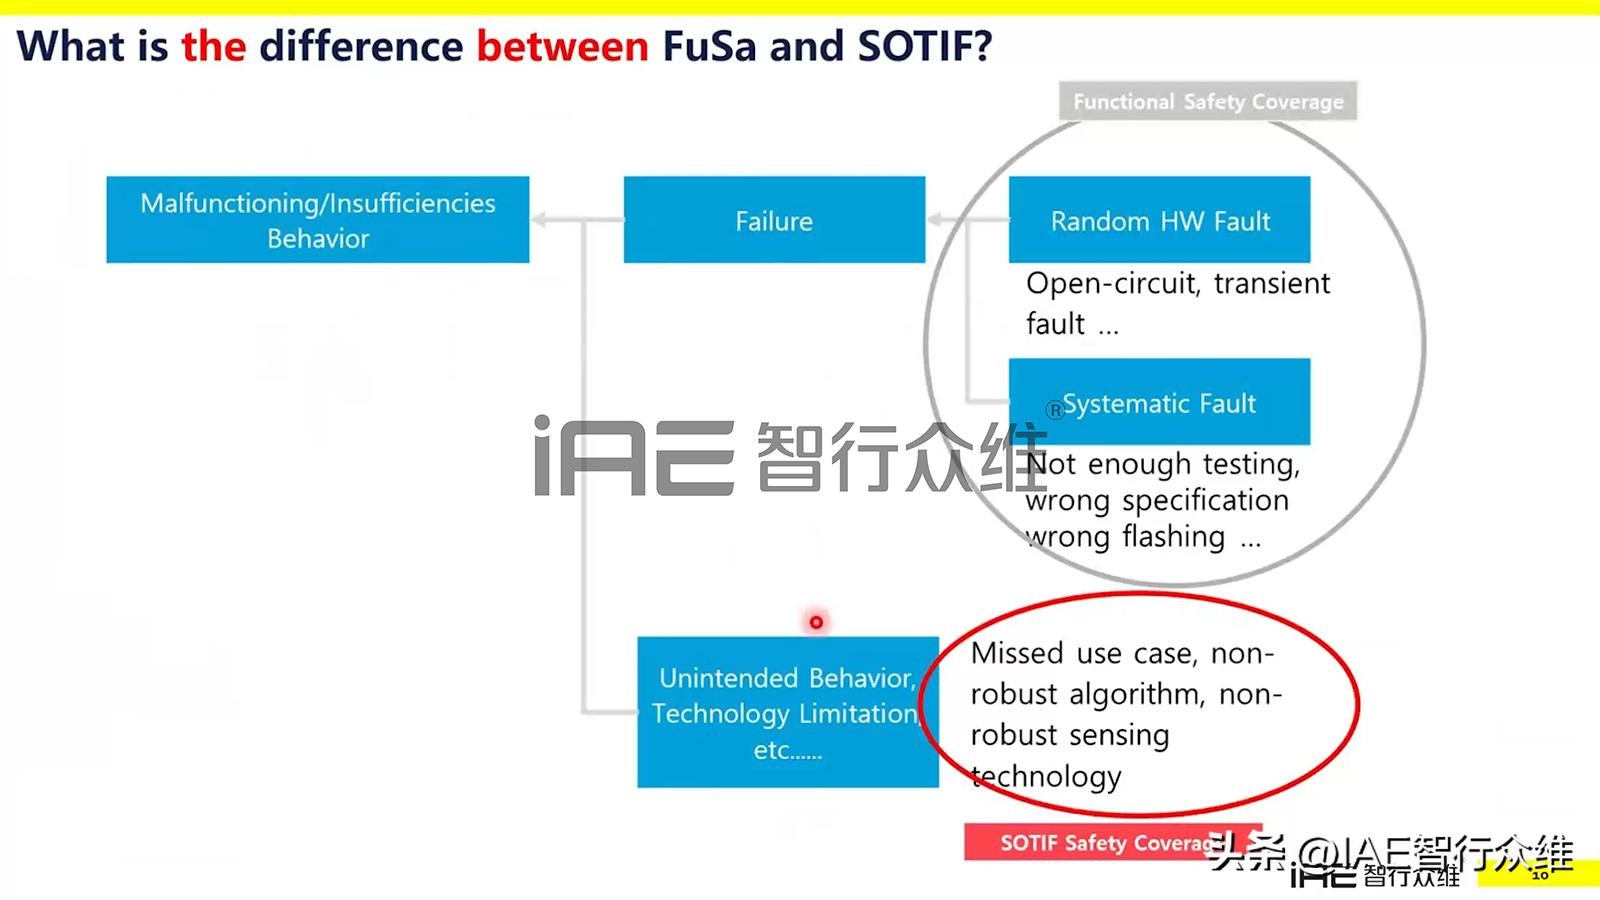
自动驾驶的安全需要同时考虑功能安全与预期功能安全两个方面。其中,功能安全要考虑系统功能失效等的情况,如随机硬件失效和系统性失效等。除此之外,我们还需考虑预期功能安全。预期功能安全则考虑的是在系统软硬件均处于理想状态时,系统仍可能发生的事故,这些事故统称为预期功能安全事故。所以,预期功能安全的范畴涵盖了人为误用、不稳定的算法或技术,以及与感知技术相关的问题等等。
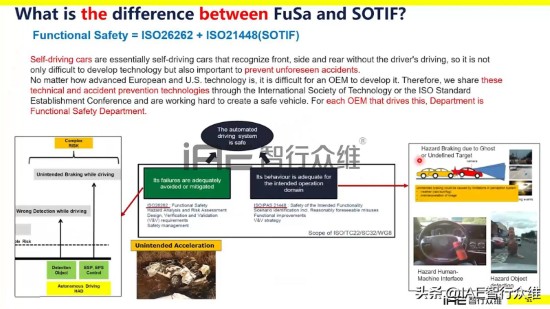
这里举例介绍一下功能安全和预期功能安全标准之间的区别。上左图所示的是因为功能失效而引发的不安全行为,这类行为在功能安全层面需要进行风险等级评定,即ASIL(Automotive Safety Integrity Level)等级划分,目的是通过开发测试将风险降至可接受范围。而上右图则聚焦于预期功能安全,涉及非预期行为所导致的后果,例如 “鬼影”现象、系统无法识别或错误识别目标引发的安全问题以及人为误用等,这类危害行为都归属于预期功能安全开发测试的范畴。
下期回顾主题:L3级自动驾驶系统SOTIF设计的关键方法。
敬请期待!
苏州智行众维智能科技有限公司(简称:IAE智行众维)
IAE 智行众维是智能新能源汽车仿真测试领域的专业服务商。公司从满足行业共性需求出发,打造了工具链和数据相结合的新型解决方案。IAE X-In-Loop仿真测试工具链产品、水木灵境场景数据工场,以及软件和安全测评服务,已广泛服务于国内外主机厂、零部件企业、科技创新企业、研究院所、第三方检测机构和各地智能网联测试示范区等数百家客户。
-
- 一步一历史一炮一英雄走进一段充满历史沧桑民族精神的威远炮台
-
2026-10-14 17:21:08
-
- 人民公社解散的历史启示
-
2026-10-14 17:18:54
-
- “吾不杀伯仁,伯仁因我而死”:东晋风云中的人性纠葛与历史悲歌
-
2026-10-14 17:16:40
-
- 张居正考成法:大明王朝的吏治强针与历史回响
-
2026-10-14 17:14:25
-
- 军改后,军部驻扎潍坊的80集团军,为何说并非是老26军的历史传人
-
2026-10-14 17:12:11
-
- 贵西小区传奇往事:传承于历史深处的坚强
-
2026-10-14 17:09:57
-
- 一文搞懂南斯拉夫王国、南斯拉夫联邦、南联盟的历史渊源
-
2026-10-14 17:07:42
-
- 历史丨中国古代有哪些真正存在的女刺客?
-
2026-10-14 17:05:29
-
- 265年历史乔家大院特色鲜明,30张高清图片告诉你魅惑秘诀
-
2026-10-14 17:03:14
-
- 十分钟了解中国历史
-
2026-10-14 17:01:00
-
- 马六甲海峡困局将成为历史
-
2026-10-14 12:09:25
-
- 广西宁明县历史沿革及行政区划
-
2026-10-14 12:07:11
-
- 全球十大奢侈品包包品牌全解析:风格、历史与收藏价值
-
2026-10-14 12:04:57
-
- 揭开“美国最危险女人”佩洛西的发家黑历史
-
2026-10-14 12:02:42
-
- 印尼亚齐:独特地理位置、多重文化碰撞,造就独特的历史地位
-
2026-10-14 12:00:28
-
- 伤痕文学:一个民族精神创痛的文学见证与历史演进
-
2026-10-14 11:58:14
-
- 蒙娜丽莎的创作背景与历史背景考察
-
2026-10-14 11:55:59
-
- 中国历史上十大感人至深的孝顺故事,每一个都让人热泪盈眶!
-
2026-10-14 11:53:45
-
- 一文搞懂节奏布鲁斯(R&B) 的历史与演变
-
2026-10-14 11:51:31
-
- 广西上思县历史沿革及行政区划
-
2026-10-14 11:49:17
 古代女子出嫁必看的画是什么,古代女子出嫁为何必看嫁妆画
 宋徽宗女儿肛裂而死怎么回事,茂德帝姬谷道破裂而死真相